3 Modell und Theorie
3.1. Einführung in die Problematik
Zunächst kann durch die Vorstellung der eingefrorenen Feldlinien (Alfvéns Theorem) für sehr gut leitende Materie, wie auf der Sonne als Plasma vorhanden, die Erzeugung eines toroidalen Magnetfeldes aus poloidalem Magnetfeld befriedigend beschrieben werden. Der Einfluss der differentiellen Rotation auf das solare Magnetfeld wurde 1961 von Babcock (1961) eingehend untersucht (Stix 1991, Kippenhahn & Möllenhoff 1975). Leider genügt diese Theorie nur zur Erzeugung von toroidalem Magnetfeld aus poloidalem Magnetfeld.
Diese Tatsache findet sich im Toroidal-Theorem von Elsasser (1947) wieder:
(a) „In einer Kugel kann nur durch differentielle Rotation keine
Dynamowirkung erzielt werden.“
Außerdem stellte Cowling (1934) den nach ihm benannten Satz auf, der von Lortz (1968) in seine heutige Form gebracht wurde:
(b) „Ein axialsymmetrisches Magnetfeld, dessen Ströme im Endlichen
liegen, kann durch kein Geschwindigkeitsfeld, dessen Betrag beschränkt ist,
stationär aufrecht erhalten werden.“
Die genannten Einschränkungen (a) kein rein toroidales Geschwindigkeitsfeld und (b) kein axialsymmetrisches Magnetfeld sind aber gerade die zunächst beobachteten Größen für mittlere (räumlich) Felder auf der Sonne.
Weitere Fragen wirft die relativ kurze Lebensdauer der Magnetfelder in den Flecken auf. Die Zeit, in der die Magnetfelder verschwinden, ist wesentlich geringer, als sie infolge molekularer Diffusivität sein dürften (z.B. Schüßler 1983). Es muss also einen magnetfeldzerstörenden Prozess geben.
Neuen Auftrieb bekam die Dynamotheorie durch die Entdeckung der Wasserstoffkonvektionszone (WKZ). Die WKZ liegt dicht unterhalb der äußersten Schicht, der Photosphäre. Die Dicke wird mit ungefähr 30% des Sonnenradius (R¤ » 700.000 km) angegeben. In dieser Zone ist ein stark turbulentes Geschwindigkeitsfeld vorhanden, welches die im Inneren der Sonne durch Kernfusion entstandene Energie nach außen transportiert und die beobachtete schnelle Dissipation der Magnetfelder erklären kann.
Die starke Turbulenz in kleinskaligen Materiebewegungen führt zu nichtaxialsymmetrischen Anteilen des Geschwindigkeitsprofils in allen Komponenten. Aufgrund des Prinzips der eingefrorenen Feldlinien hat dort dann auch das Magnetfeld nicht axialsymmetrische Anteile.
Lediglich im Mittel (großskalig) sind die turbulenten Strömungen axialsymmetrisch. Für die sich daraus ergebenden statistischen Funktionen können aber Gleichungen aufgestellt werden, die nicht gegen den Satz von Cowling oder das Toroidal-Theorem von Elsasser verstoßen.
Die folgenden Bilder zeigen den Aufbau bzw. die Erzeugung einer toroidalen Magnetfeldkomponente aus einer poloidalen Magnetfeldkomponente durch differentielle Rotation.
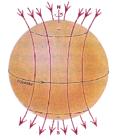 Abb.: 3.1.1. Zunächst
existiert in dieser schematischen Darstellung nur die poloidale Komponente.
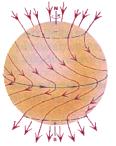
Abb.: 3.1.2. Die differentielle Rotation beginnt durch Induktionseffekte die poloidalen Feldlinien zu verzerren und erzeugt eine toroidale Komponente.
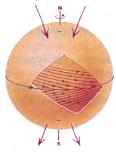
Abb.: 3.1.3. Allein aus differentieller, breitenabhängiger Rotation würden also nur toroidale Magnetfeldkomponenten erzeugt werden.
An dieser Stelle wird die Frage nach einem Effekt zwingend, der auch poloidale Magnetfeldkomponenten erzeugen kann.
Die Idee zu einem Effekt, der dieses Problem löst, hatte Parker (1955) bereits 1955. Dieser Effekt wird heute allgemein “alpha - Effekt“ bezeichnet.
Wie Turbulenz aus toroidalen Magnetfeldern poloidale Feldanteile erzeugen kann, zeigte er auf anschauliche Weise mit der nach ihm benannten Parker-Schleife.
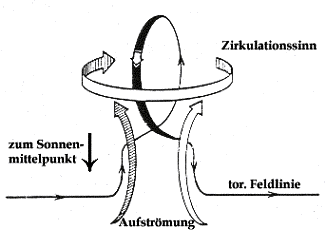
Abb.: 3.1.4. Parkerschleife
Das Modell beschreibt diesen Prozess wie folgt:
Heiße Materieblasen steigen innerhalb der WKZ auf und dehnen sich dabei aus, während abgekühlte wieder hinabsinken und sich dabei zusammenziehen. Durch diese Größenänderungen erhalten die Blasen Geschwindigkeitskomponenten zusätzlich zur radialen Geschwindigkeit. Dadurch werden die Blasen in beiden Fällen durch den Einfluss der Corioliskraft ein wenig verdreht, und zwar in beiden Fällen mit dem gleichen Drehsinn, aber auf der Nord- und Südhalbkugel genau umgekehrt. Die Blasen nehmen nun die Magnetfeldlinien, wegen des Prinzips der eingefrorenen Feldlinien, mit und verdrehen diese. So erhält ein Feld mit rein toroidalen Anteilen auch poloidale Anteile und umgekehrt.
Die Parkerschleife bietet ein mögliches Modell zur Erzeugung von poloidalem Magnetfeld aus toroidalem und soll in der hier vorliegenden Arbeit zur Vorstellung genügen (Parker 1970).
Die nächsten Kapitel sollen nun zeigen, wie das mathematische und physikalische Gerüst der vorliegenden Arbeit zur Berechnung des Dynamomodells mit Hilfe gemittelter Größen entwickelt wurde.
3.2. Grundgleichungen
Auf der Sonne können wir die folgenden Zustände als gegeben ansehen, ohne die Ergebnisse damit nennenswert zu verfälschen:
Zustand I: Die Sonne ist eine
Kugel.
Zustand II: Das
Sonnenplasma besitzt eine hohe Leitfähigkeit.
Zustand III: Die Materiegeschwindigkeiten
sind nichtrelativistisch.
Die Betrachtung der Sonne als Kugel (Zustand I) und damit der Berechnung in Kugelkoordinaten (r,θ,f) ist wegen der daraus resultierenden vereinfachten mathematischen Darstellung sinnvoll. Hierbei soll am Nordpol θ = 0, am Äquator θ = π/2 und am Südpol θ = π gelten.
Als theoretische Grundlage liegt es nahe aufgrund des vorhandenen sehr hoch leitfähigen Sonnenplasmas das beobachtete Magnetfeld mit Effekten der Selbstinduktion zu erklären.
Die Dynamotheorie wurzelt zum wichtigsten Teil in der Theorie der Elektrodynamik und so sind hier die Maxwell-Gleichungen im Gaußschen Maßsystem der Anfang aller Theorie.
Die vier Maxwell-Gleichungen im Vakuum angegeben im Gaußschen Maßsystem lauten:
(3.2.1.)

(3.2.2.)
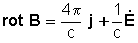
(3.2.3.)

(3.2.4.)

Sie werden durch das Ohmsche Gesetz für nichtrelativistische Geschwindigkeiten ergänzt:
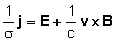
E bezeichnet das elektrische Feld, c die Lichtgeschwindigkeit, B die magnetische Kraftflussdichte, j die Stromdichte, ρ die Ladungsdichte, σ die Leitfähigkeit und v die Materiegeschwindigkeit.
Wenn wir die Zustände II und III in die Maxwell-Gleichungen einfließen lassen, ergeben sich die Maxwell-Gleichungen in der sogenannten magnetohydrodynamischen Näherung:
Wegen Zustand II wird (3.2.4.) unwichtig.
Wegen Zustand III
werden keine nennenswerten Verschiebeströme  auftreten, damit wird
(3.2.2.) zu:
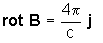
Einsetzen von (3.2.6.) in (3.2.5.) und Bilden der Rotation liefert:
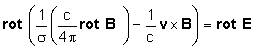
Unter Nutzung von (3.2.1.) ergibt sich:
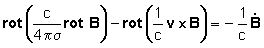
Mit der Einführung der magnetischen Diffusivität
(3.2.7.)

ergibt sich die sogenannte Induktionsgleichung in magnetohydrodynamischer Näherung:
(3.2.8.)
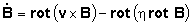
3.3. Dynamogleichung mit mittleren Feldern
In diesem Kapitel sollen die Gleichungen für statistische Geschwindigkeitsfelder in die Induktionsgleichung eingebracht werden.
Die Induktionsgleichung beschreibt die
zeitliche Entwicklung von B, die bestimmt wird durch die Diffusion  und Induktion
aufgrund eines Geschwindigkeitsfeldes
 . Je größer die Leitfähigkeit σ desto geringer die
magnetische Diffusivität η. Im Falle σ ®
¥ oder η ® 0
findet keine Diffusion mehr statt und es ergibt sich das Bild der eingefrorenen
Feldlinien (Priest 1982). Wenn der Einfluss des
elektrischen Feldes auf das Magnetfeld B vernachlässigt werden kann (Zustand II
und Zustand III), so ändert sich B bei der Transformation auf ein anderes
bewegtes Inertialsystem nicht (Kippenhahn & Möllenhoff 1975). Wird eine bewegte
Fläche als Bezugssystem genommen, so ist dort v = 0
und somit die magnetische Flussdichteänderung
 . Daher ist die Flussänderung bei konstanter Fläche auch
Null.
Die Lösung des „Verbots“ eines axialsymmetrischen Magnetfeldes auf der Sonne durch Cowling gelang durch die Betrachtung der Geschwindigkeitsfelder als gemittelte (statistische) Felder.
Die Maxwell-Gleichungen bleiben wegen ihrer Linearität und da Mittelung und Differentiation näherungsweise vertauschbar sind (Krause & Rädler 1980) unverändert gültig.
Betrachtet man v
und B als statistische Zufallsfunktionen, deren physikalische
Aussage in entsprechenden Mittelwerten steckt, so lassen sie sich in
großräumige mittlere Größen  und
 , die gewisse Symmetrieeigenschaften besitzen können, und
ihre statistische Fluktuationen
 und
 , deren Mittelwerte verschwinden, zerlegen.
Die Beobachtungen legen es nahe, Magnetfelder und Geschwindigkeiten in großräumige, langlebige (magnetischer Zyklus, Rotationsgesetz) und kleinskalige, kurzlebige Anteile (Flussröhren, Turbulenz) aufzuspalten:
(3.3.1.)
v
=  +
 , B
=
 +

Wird über den Azimut (f) gemittelt, wie es bei Axialsymmetrie möglich ist, so gelten die Reynoldschen Relationen (z.B. Krause & Rädler 1980, S 16)
(3.3.2.)
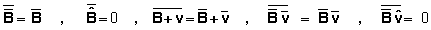
Durch Einsetzen von (3.3.1.) in (3.2.8.) und anschließender Mittelung und Anwendung von (3.3.2.) lassen sich folgende zwei Gleichungen gewinnen:
(3.3.3.)
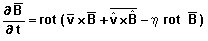
(3.3.4.)
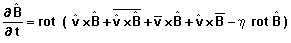
Die Induktionsgleichung für mittlere Felder (3.3.3.) enthält gegenüber (3.2.8.) den zusätzlichen Term  . Über (3.3.4.) sind
 und
 (Zustand II)
miteinander korreliert, so dass dieser Term im allgemeinen nicht verschwindet.
Ist die räumliche Verteilung von v
bekannt, so ist  mit Hilfe der
Gleichung (3.3.4.) eindeutig bestimmt. Ein allgemeiner Ausdruck ist
hierfür jedoch nicht herleitbar, so dass einige Näherungen nötig sind.
Zunächst zeigt die Gleichung (3.3.4.), dass  und damit auch
 linear von
 abhängen, falls das
Geschwindigkeitsfeld unabhängig von B ist. Die Taylor-Entwicklung von
 , bei der räumliche Ableitungen bis zur ersten und zeitliche
Ableitungen bis zur nullten Ordnung berücksichtigt werden, führt unter
Ausnutzung dieser linearen Abhängigkeit, auf:
(3.3.5.)
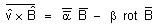
β ist eigentlich ein Tensor dritter Stufe, jedoch lässt er sich bei homogener, isotroper Turbulenz mit Hilfe einer skalaren Funktion darstellen (Prautzsch 1999).
Beiträge zum a-Tensor
erhält man nur bei helikaler Turbulenz. Auf der Sonne sorgen vor allem die
Rotation sowie die radiale Variation von Massendichte ρ und
Turbulenzintensität, bei zwei bevorzugten Richtungen, für anisotrope Turbulenz.
Unter den Annahmen, dass  nur starre Rotation
mit der Winkelgeschwindigkeit Ω beschreibt, dass das Geschehen mehr durch
Turbulenz als durch Rotation bestimmt ist und dass ρ sowie die mittlere
konvektive Geschwindigkeit in radialer Richtung einen exponentiellen Verlauf
haben, erhielt Krause (1967) verschiedene Terme
für
 , die durch Vergleich mit (3.3.5.) dem a-Tensor und β zugeordnet werden
können. Sie wurden für den Fall guter Leitfähigkeit (σ ® ¥ )
eingesetzt, welche durch Zustand II vorausgesetzt wurde.
Anisotropie nur aufgrund von Rotation hat bei guter Leitfähigkeit keine Auswirkung. Die radiale Vorzugsrichtung alleine führt zu einem antisymmetrischen Beitrag im a-Tensor. Die Kombination der beiden Vorzugsrichtungen produziert sowohl antisymmetrische als auch symmetrische Anteile des a-Tensors.
Einsetzen der Gleichungen (3.3.3.) und (3.3.5.) führt zu:
(3.3.6.)
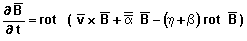
Dies zeigt, dass unter den erwähnten Voraussetzungen
- a einen Strom induziert, der parallel oder antiparallel zum ursprünglichen Magnetfeld fließt.
- β einer zusätzlichen magnetischen Diffusivität entspricht.
3.4. Entdimensionierung der Variablen
Um im Simulationsprogramm mit den Variablen numerisch frei hantieren zu können, ist es sinnvoll, die dimensionsbehafteten Variablen und das Magnetfeld mit typischen Werten zu skalieren und so zu entdimensionieren. Dadurch wird erreicht, dass in allen Rechnungen die relevanten Werte eine ähnliche Größenordnung haben.
(3.4.1.)
 ,
 ,

Für den Fall, dass (η + β) als konstant angenommen werden können, gilt außerdem die folgende Aussage:
 entspricht dann der
sogenannten Diffusionszeitskala.
Der Sonneradius ist eine der gut messbaren Größen und beläuft sich auf: R¤ = 7Ÿ1010 cm.
η0 bewegt sich dagegen in einem relativ großen bisher nicht genau bestimmbaren Wertebreich zwischen η0 = 1011cm²/s und η0 = 1013 cm²/s. Je nachdem wie viel Turbulenz man in seinem Modell zulässt kann sich η0 und damit die Diffusionszeitskala um Größenordnungen ändern.
Mit der Einführung der dimensionslosen Reynoldszahlen
(3.4.3.)
 (ro),
und
(3.4.4.)
 (ra),
kann im Programm die Stärke der induktiven Prozesse im Verhältnis zur Diffusion angegeben werden. Die maximale Rotationsrate W0 ist ein gesicherter Wert: W0 = 2.874 mrad/s. Allerdings hängt a0 auch von der Turbulenz ab und unterliegt damit ähnlichen Unsicherheiten wie η0.
Für die vorliegende Arbeit ergeben sich also zum Beispiel für η0 = 1013 cm²/s und a0 = 100 m/s die folgenden Werte: TDiff = 15 Jahre, RW = 1400 und Ra = 70 (Prautzsch 1999).
Bei einer beobachteten Periode von 22 Jahren ergibt sich somit, dass eine Periode in der vorliegenden Arbeit einer umgerechneten Dauer von 1.47 TDiff oder einer Frequenz w = 4.28 entsprechen müsste.
3.5. Die Zerlegung in poloidale und toroidale Anteile
Das Magnetfeld der Sonne lässt sich unter bestimmten Bedingungen in ein poloidales und ein toroidales Magnetfeld zerlegen. Das poloidale Feld hat dabei nur Anteile in r-Richtung (Radius / Schichtung) und q-Richtung (theta / Breitenabhängigkeit). Das toroidale Feld hat nur eine f-Komponente.
poloidal toroidal
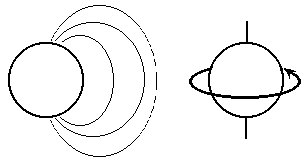
Abb.: 3.5.1. Die Zerlegung des allgemeinen Magnetfeldes in ein poloidales und in ein toroidales Magnetfeld.
Der Vorteil dieser Zerlegung wird später im Kapitel deutlich, denn es ist möglich das poloidale Magnetfeld als ein toroidales Vektorpotential in Abhängigkeit von r und θ auszudrücken, solange (3.2.3.) gilt.
Weitere angenommene Zustände auf der Sonne:
· Zustand IV: Die Sonne besitzt ein mittleres axialsymmetrisches Magnetfeld.
· Zustand V: Die Sonne besitzt ein mittleres axialsymmetrisches, toroidales Geschwindigkeitsfeld.
· Zustand VI: (η + β) ist konstant, wie in (3.4.2.) vorausgesetzt.
Axialsymmetrie
bedeutet Invarianz gegenüber dem Winkel f  . Alle folgenden Aussagen sollen immer mittlere Größen
betreffen. Das Magnetfeld lässt sich in diesem Fall mit Hilfe von zwei skalaren
Größen darstellen. Dazu wird es in seinen toroidalen (f-Komponente) und poloidalen Anteil (r- und die θ-Komponenten)
aufgespalten.
(3.5.1.) B = Btor + Bpol Btor = (0,0,Bf(r,θ)) und Bpol = (Br(r,θ),Bθ(r,θ),0)
Wegen Zustand IV und der Divergenzfreiheit von B (3.2.3.) lässt sich Bpol durch ein toroidales Vektorpotential A darstellen.
(3.5.2.)
Bpol = (Br(r,θ),Bθ(r,θ),0) = rot A = rot (0,0,A(r,θ))
Mit Zustand V und (3.5.2.) lässt sich die Induktionsgleichung (3.3.6.) in ihre poloidale und toroidale Komponente zerlegen:
(3.5.3.)
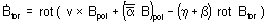
(3.5.4.)
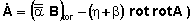
Nachdem die theoretische Form der toroidalen und poloidalen Anteile des jeweiligen a-Terms an den beiden Gleichungen errechnet wurde, musste die Zerlegung in die endgültige numerische Form folgen. Im Simulationsprogramm wurden die Ableitungen unter Anwendung der expliziten Dreipunktgleichung für ein bekanntes Feld benutzt.
Die genaue Rechnung kann im Anhang A nachgesehen werden.
3.6. Entwicklung des alpha-Tensors
Die vorliegende Arbeit hat als zentralen Schritt den Ausbau des a-Tensors. Deshalb wird dieser in diesem Kapitel ausführlich hergeleitet. Die übrigen Anteile der Gleichung befanden sich bereits im Simulationsprogramm von Prautzsch (1999) und wurden ohne eine Änderung direkt übernommen, deswegen werden sie hier auch nicht weiter hergeleitet.
Zunächst soll der a-Tensor nach Krause & Rädler (1980) hergeleitet werden. Für die in dieser Arbeit gewollte Einschränkung von zwei Vorzugsrichtungen wurde bei Krause & Rädler (1980, S. 193f) eine allgemeine Form angegeben, die hier für die Schichtung und die Rotation explizit ausgerechnet werden soll. Die Rechnungen sind alle in Kugelkoordinaten ausgeführt worden.
Bei Krause & Rädler wird der a-Tensor dabei in einen symmetrischen und in einen antisymmetrischen Anteil aufgespalten.
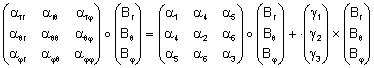
Also:
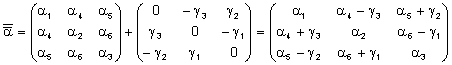
Der a-Tensor wird bei Krause & Rädler noch in weitere Terme zerlegt, die hier aber vernachlässigt werden sollen.
Meine Überlegungen beginnen mit der folgenden Darstellung
von Krause & Rädler
für den symmetrischen Anteil:
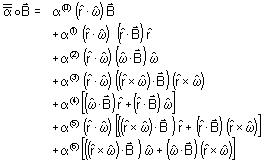
Der antisymmetrischen Anteil wird wir folgt angegeben:
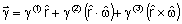
Für den untersuchten Dynamomechanismus und dessen Vorzugsrichtungen gelten folgende bestimmende Einheitsvektoren :
Schichtung:  und
Rotation:

Für den symmetrischen Anteil ergibt sich daraus:
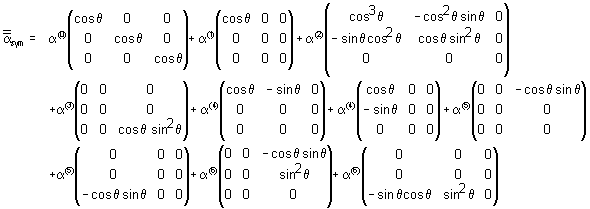
also:
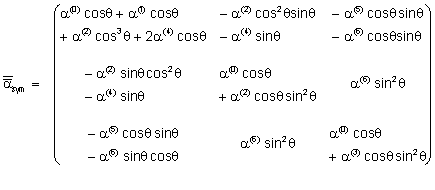
Die Darstellung des antisymmetrischen Anteils ergibt sich nach Krause & Rädler wie folgt:
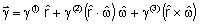
Also: 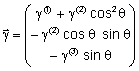
Um diesen Vektor in den allgemeinen Tensor einzufügen, muss
nach Krause & Rädler  berechnet werden:
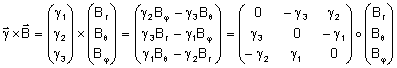
mit obiger Darstellung für  ergibt sich folgender
antisymmetrischer Tensor:
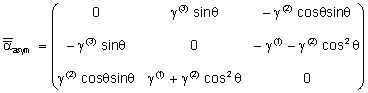
Der symmetrischen und der antisymmetrische zusammengeführt ergeben den allgemeinen a-Tensor:
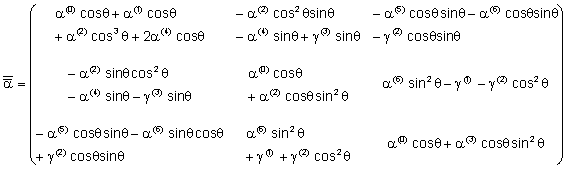
Die r-Abhängigkeit des Tensors steckt also nur in den a - Gliedern. Die θ – Abhängigkeit stecht allein in den trigonometrischen Funktionen. Dies gleicht der Zerlegung von des skalaren a-Terms in Faktoren wie bei Prautzsch (1999).
a(r,θ) = ar(r) ◦ aθ(θ)
Der Tensor wird auf a(0) normiert, somit gilt:
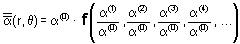
3.7.
Die Elemente des allgemeinen alpha-Tensors
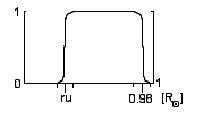 Grundform
der r – Abhängigkeit (Prautzsch 1999):
(3.7.1.)
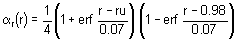
Abb.: 3.7.1. ru entspricht dem unteren Rand der im Programm simulierten Region.
a(0) wird in radialer Richtung konstant gehalten und zur Erfüllung der Randbedingungen in der Simulation mit Hilfe der Fehlerfunktion an den Rändern auf Null geführt, so dass gilt:
a(0) (ru) = 0 und a(0) (1) = 0
Formen der q -
Abhängigkeit:
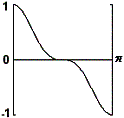
In diesem Abschnitt möchte ich die einzelnen Formen der im a-Tensor vorhandenen θ-abhängigen Funktionen darstellen. Die Darstellungen sind gruppiert nach zum Äquator hin antisymmetrischem bzw. symmetrischem Einfluss.
Die antisymmetrischen Tensorelemente:
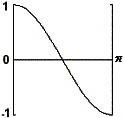
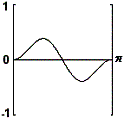
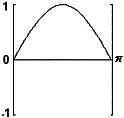
 Abb.:
3.7.2. Abb.:
3.7.3.
cos
q: cos
q sin²q:
a(0) a(2)
a(1) a(3)
a(4)

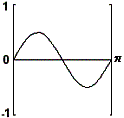
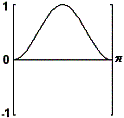
Abb.: 3.7.4.
Abb.:
3.7.5.
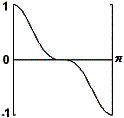
cos³
q: cos
q sin q:
a(2) a(5)
γ(2) a(6)
Die symmetrischen Tensorelemente:
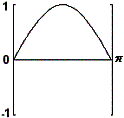
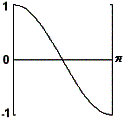
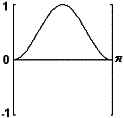
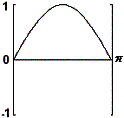
Abb.: 3.7.6. Abb.:
3.7.7.
sin
q: sin²q:
a(4) a(6)
γ (3)

Abb.: 3.7.8.
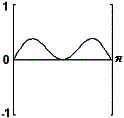
cos²q sin q:
a(2)